যখন নির্ভুল রোবট যান্ত্রিক যন্ত্রাংশের কথা আসে , তখন সবচেয়ে গুরুত্বপূর্ণ বিষয় হলো অত্যন্ত উচ্চ নির্ভুলতা অর্জন করা। এই প্রযুক্তিগত কেস স্টাডিতে একটি ISO 2768-mK গ্রেডের (±0.05mm) রোবোটিক অ্যাকচুয়েটর হাউজিং তৈরির বিস্তারিত বিবরণ দেওয়া হয়েছে, যা সমন্বিত নির্ভুল প্রকৌশলের মাধ্যমে ASME B4.1-2003 ক্লাস 5 বোল্ট ফিট টলারেন্স অর্জন করেছে। উক্সি কাইহান টেকনোলজি কোং, লিমিটেড-এর দলটি এমন একটি যন্ত্রাংশ তৈরির দায়িত্ব নিয়েছিল যা কঠোর কর্মক্ষমতার মান পূরণ করার পাশাপাশি এর স্থায়িত্ব ও নির্ভরযোগ্যতাও নিশ্চিত করবে। মূল সমস্যাটি ছিল অত্যন্ত উচ্চ মাত্রার নির্ভুলতা অর্জন করা, যা প্রায়শই লক্ষ্যমাত্রার ২০ মাইক্রন (০.০২ মিমি)-এর মধ্যে থাকত। এই ছোট ও হালকা যন্ত্রাংশটির সর্বোত্তম গিয়ার অ্যালাইনমেন্ট, যন্ত্রাংশ ভেতরে ঢুকে যাওয়া রোধ করা এবং তাপের অপচয় নিয়ন্ত্রণের জন্য এই মাত্রার নির্ভুলতা অত্যন্ত গুরুত্বপূর্ণ ছিল। নির্ভুল রোবট যান্ত্রিক যন্ত্রাংশ তৈরির ক্ষেত্রে আমাদের অভিজ্ঞতার সুবাদে আমরা আত্মবিশ্বাসের সাথে এই কঠিন কাজটি গ্রহণ করতে সক্ষম হয়েছিলাম।
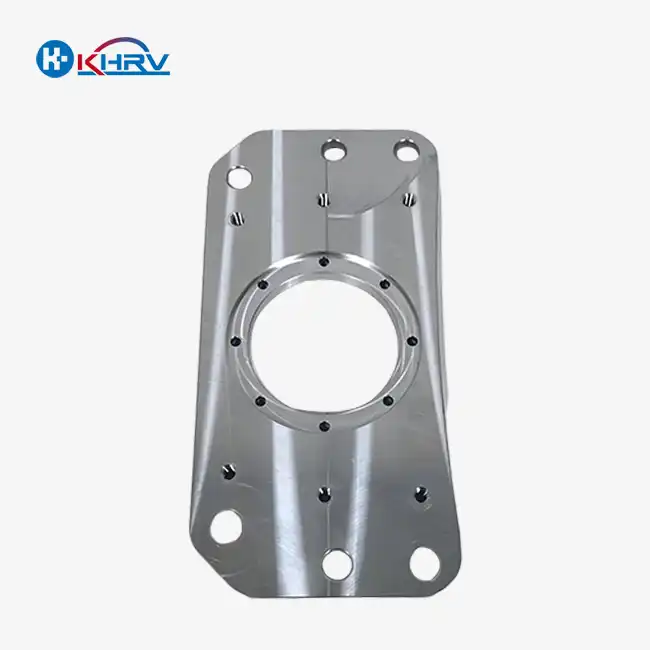
উপাদান নির্বাচন এবং উন্নত যন্ত্র কৌশল
সঠিক উপাদান নির্বাচন
আমরা এই উচ্চ-সহনশীল হাউজিংটির জন্য AMS 4910-সম্মত অ্যালুমিনিয়াম-জিঙ্ক-ম্যাগনেসিয়াম-কপার সংকর ধাতু (AA7075-T651) বেছে নিয়েছি, কারণ এটি একই সাথে শক্তিশালী, দৃঢ় এবং হালকা। এই পদার্থটি যান্ত্রিক চাপের মধ্যেও নিজের আকৃতি ধরে রাখার জন্য বিখ্যাত। এটি রোবটের নির্ভুল কাঠামোগত যন্ত্রাংশের জন্য এটিকে একটি চমৎকার পছন্দ করে তোলে। এটি প্রচুর ঘর্ষণ সহ্য করতে পারে এবং খুব শক্ত, তাই বারবার ওজন চাপানো হলেও এটি দীর্ঘস্থায়ী হবে। এছাড়াও, অ্যালুমিনিয়াম 7075-T6 শক্তি না হারিয়ে সহজেই মেশিনিং করা যায়। এটি আমাদের উচ্চ-কর্মক্ষমতার মান পূরণকারী যন্ত্রাংশ তৈরি করতে সাহায্য করে এবং একই সাথে অ্যাকচুয়েটর হাউজিংয়ের মোট ওজনও কমিয়ে আনে।
অত্যাধুনিক সিএনসি মেশিনিং
আমাদের উন্নত ৫-অক্ষের সিএনসি মেশিনিং সেন্টারগুলি হেলিকাল গিয়ার চেম্বারগুলির একযোগে ৫-অক্ষের কনট্যুরিং এবং গতিশীল ভারসাম্য বৈশিষ্ট্য সহ অ্যাকচুয়েটর হাউজিং তৈরি করতে ব্যবহার করা হয়েছিল। এই মেশিনগুলি অতুলনীয় নির্ভুলতা সক্ষম, যার অর্থ জটিল অংশগুলি কেবল একটি সেটআপে তৈরি করা যেতে পারে। এটি একটি অংশ একাধিকবার সেট আপ করার সময় ঘটতে পারে এমন ভুলগুলি এড়ায়। খুব নির্ভুল বহু-দিকনির্দেশক কাট করতে সক্ষম হওয়ার ফলে নিশ্চিত হয় যে সমস্ত অংশের আকারের সীমা একই। এই প্রযুক্তি ব্যবহার করে, আমরা উচ্চ-কার্যক্ষমতা সহ রোবোটিক ব্যবহারের জন্য প্রয়োজনীয় কঠোর নকশা মান পূরণ করে এমন একটি হাউজিং তৈরি করার সময় গতি এবং গুণমান উভয়ই বজায় রাখতে সক্ষম হয়েছি।
মাল্টি-স্টেজ ড্রিলিং এবং বোরিং
আমরা একটি সাবধানে নিয়ন্ত্রিত মাল্টি-স্টেজ ড্রিলিং এবং বোরিং পদ্ধতি ব্যবহার করে আঁটসাঁট, সরু প্রস্থের গভীর গর্ত তৈরি করেছি। আমরা একটি ছোট পাইলট গর্ত দিয়ে শুরু করেছিলাম এবং শেষে আমরা যে সঠিক আকারটি চাইছিলাম তা পেতে ধীরে ধীরে এর প্রস্থ ধাপে ধাপে বাড়িয়েছি। এই পদ্ধতিটি উপাদানের চাপ কম রাখে, যা বাঁকানো বা স্থান থেকে সরে যাওয়ার সম্ভাবনা কমায়। এটি গর্তগুলিকে মসৃণ করে তোলে, যা অ্যাকচুয়েটর যন্ত্রাংশগুলিকে ভালভাবে কাজ করার জন্য গুরুত্বপূর্ণ। এই পদ্ধতির যত্ন সহকারে অনুসরণ নিশ্চিত করে যে সমস্ত যন্ত্রাংশ কঠোর মান পূরণ করে এবং কঠিন রোবোটিক সেটিংসে ভালভাবে কাজ করে।
মান নিয়ন্ত্রণ এবং প্রক্রিয়া অপ্টিমাইজেশান
স্বয়ংক্রিয় প্রক্রিয়া নিয়ন্ত্রণ
প্রতিটি ইউনিট একই মানের কিনা তা নিশ্চিত করার জন্য আমরা উৎপাদন লাইনে উচ্চ-প্রযুক্তির স্বয়ংক্রিয় পরিমাপ ব্যবস্থা স্থাপন করেছি। এই ব্যবস্থাগুলি সর্বদা গুরুত্বপূর্ণ পরিমাপ এবং পৃষ্ঠের বৈশিষ্ট্যগুলির উপর নজর রাখত, যা CNC মেশিনগুলিকে কী ঘটছে তা তাৎক্ষণিকভাবে তথ্য দিত। আমরা উৎপাদন প্রক্রিয়ার সমস্ত ধাপে একই স্তরের নির্ভুলতা বজায় রেখেছি, স্বয়ংক্রিয়ভাবে সরঞ্জামের ক্ষয়ক্ষতি, তাপ প্রসারণ এবং মেশিনের কর্মক্ষমতার পরিবর্তনের জন্য ক্ষতিপূরণ দিয়েছি। নির্ভুল রোবোটিক যান্ত্রিক যন্ত্রাংশের জন্য প্রয়োজনীয় কঠোর মান পূরণ, বর্জ্য হ্রাস এবং তৈরি সমস্ত আবাসন ভালভাবে কাজ করছে তা নিশ্চিত করার জন্য এই উচ্চ স্তরের নিয়ন্ত্রণ অত্যন্ত গুরুত্বপূর্ণ ছিল।
উৎপাদন ও সমাবেশের জন্য নকশা (DFMA)
কাটার আগে, ডিজাইন ফর ম্যানুফ্যাকচার অ্যান্ড অ্যাসেম্বলি (DFMA) ব্যবহার করে নির্ভুল রোবটের যান্ত্রিক যন্ত্রাংশের জন্য উচ্চ-সহনশীলতার হাউজিংটি সতর্কতার সাথে বিশ্লেষণ করা হয়েছিল। এই অপ্টিমাইজেশন প্রক্রিয়ার মূল লক্ষ্য ছিল জটিল আকৃতি সহজ করা, অপ্রয়োজনীয় বৈশিষ্ট্য বাদ দেওয়া এবং কাঠামোকে দুর্বল না করে এর নির্মাণ যেন সহজ হয় তা নিশ্চিত করা। কাজের ভার, পরিবহনের চাপ এবং মাউন্টিং ইন্টারফেস বিবেচনায় নেওয়ার ফলে, ডিজাইনটি বাস্তব পরিস্থিতিতেও তার শক্তি বজায় রেখেছিল। DFMA পদ্ধতিটি উৎপাদন প্রক্রিয়ার ধাপগুলোকেও সরল করে, যার ফলে সেটআপ ও কাটার জন্য প্রয়োজনীয় সময় ও অর্থ কমে, অপচয় হ্রাস পায় এবং গুণমান উচ্চ থাকে।
তাপ ব্যবস্থাপনা ইন্টিগ্রেশন
যেহেতু স্বয়ংক্রিয় অ্যাকচুয়েটরটি খুব ভালোভাবে কাজ করে, তাই হাউজিংটি এমনভাবে ডিজাইন করা গুরুত্বপূর্ণ যাতে এটি সঠিকভাবে তাপ অপসারণ করতে পারে। শক্তিশালী ধাতব ফ্রেমটি সাবধানে একটি তাপ পরিবাহী হিসেবে পরিকল্পনা করা হয়েছিল, যা মোটর উইন্ডিং এবং ইলেকট্রনিক স্পিড কন্ট্রোলার (ESC) থেকে তাপ সরিয়ে দেয়। সর্বোত্তম বায়ুপ্রবাহ এবং পৃষ্ঠের সংস্পর্শ পেতে ফিন প্লেসমেন্ট এবং অভ্যন্তরীণ ফাঁকগুলি যথাসম্ভব ভালভাবে তৈরি করা হয়েছিল। এটি নির্দিষ্ট কিছু এলাকায় উষ্ণতা বন্ধ করে দেয়। তাপ ব্যবস্থাপনা বৈশিষ্ট্যগুলির এই যত্নশীল সমন্বয় কেবল অ্যাকচুয়েটরটিকে আরও স্থিতিশীল এবং দীর্ঘস্থায়ী করে না, বরং এটি নিশ্চিত করে যে এটি স্বাভাবিক এবং উচ্চ-লোড পরিস্থিতিতে একইভাবে কাজ করে।
চূড়ান্ত পরিদর্শন এবং ফলাফল
কঠোর মানের নিশ্চয়তা
মেশিনিং সম্পন্ন হওয়ার পর, সমস্ত উচ্চ-সহনশীলতা অ্যাকচুয়েটর হাউজিংগুলিকে অত্যাধুনিক পরিমাপ সরঞ্জাম দিয়ে গুণমান পরীক্ষা করা হয়েছিল। গুরুত্বপূর্ণ পরিমাপের পরিমাপ, জ্যামিতিক ত্রুটি এবং পৃষ্ঠের সমাপ্তি নকশার প্রয়োজনীয়তা অনুসারে সাবধানতার সাথে পরীক্ষা করা হয়েছিল। যন্ত্রাংশগুলি সমাবেশে যাওয়ার আগে, যেকোনো পার্থক্য, এমনকি ছোটখাটোও, খুঁজে পাওয়া গিয়েছিল এবং ঠিক করা হয়েছিল। এই পুঙ্খানুপুঙ্খ শেষ পরীক্ষাটি নিশ্চিত করেছিল যে প্রতিটি হাউজিং যান্ত্রিক কর্মক্ষমতা, সারিবদ্ধতা এবং নির্ভরযোগ্যতার জন্য কঠোর মান পূরণ করে। এটি দলকে বিশ্বাস দিয়েছে যে যন্ত্রাংশগুলি রোবোটিক সিস্টেমে নিখুঁতভাবে কাজ করবে।
প্রকল্পের সাফল্য এবং ক্লায়েন্ট সন্তুষ্টি
প্রকল্পটি খুবই ভালোভাবে কাজ করেছে, যা দেখিয়েছে যে আমাদের সতর্ক উৎপাদন পদ্ধতি কাজ করে। নির্ভুল কাটিং, কঠোর মান নিয়ন্ত্রণ এবং প্রযুক্তিগত জ্ঞান ব্যবহার করে, আমরা খুব শক্তিশালী এবং ভালভাবে সিল করা অ্যাকচুয়েটর হাউজিং তৈরি করতে সক্ষম হয়েছি। এই যন্ত্রাংশগুলি সর্বদা ব্যবহারিক এবং কর্মক্ষমতা মান পূরণ করে বা পাস করে, যা নিশ্চিত করে যে জটিল রোবোটিক সিস্টেমে এগুলি নির্ভরযোগ্যভাবে ব্যবহার করা যেতে পারে। যেহেতু এই প্রকল্পটি এত ভালোভাবে সম্পন্ন হয়েছে, ক্লায়েন্টদের এখন আমাদের ক্ষমতার উপর আরও বেশি আস্থা রয়েছে। এর ফলে এমন রোবোটিক সিস্টেম তৈরি করা সম্ভব হয়েছে যা আরও নির্ভুল, দীর্ঘস্থায়ী এবং উচ্চ-কার্যক্ষমতাসম্পন্ন, যেগুলির জন্য অটোমেশনের প্রয়োজন হয়।
শেখা পাঠ এবং ভবিষ্যতের প্রয়োগ
এই প্রকল্পটি আমাকে রোবোটিক যন্ত্রাংশ উৎপাদনে নির্ভুলতা এবং প্রক্রিয়া নিয়ন্ত্রণের গুরুত্ব সম্পর্কে প্রয়োজনীয় তথ্য দিয়েছে। এটি দেখিয়েছে যে মেশিনিং কৌশল, উপকরণ পরিচালনা এবং পরিদর্শন প্রক্রিয়াগুলোকে কোথায় আরও উন্নত করা যেতে পারে। আমরা যে অভিজ্ঞতা অর্জন করেছি, তা আমাদেরকে আরও গতি ও নির্ভরযোগ্যতার সাথে উচ্চ-সহনশীলতার হাউজিং এবং অন্যান্য গুরুত্বপূর্ণ রোবোটিক যন্ত্রাংশ তৈরিতে আরও দক্ষ করে তুলেছে। অর্জিত তথ্য ভবিষ্যতের প্রকল্পগুলোর পরিকল্পনায় ব্যবহার করা হবে। এটি চলমান অগ্রগতিতে সহায়তা করবে এবং সব ধরনের ব্যবহারের জন্য আরও জটিল, নির্ভুল ও উচ্চ-কার্যক্ষমতাসম্পন্ন রোবোটিক সিস্টেম তৈরি করা সম্ভব করে তুলবে।
উপসংহার
আমরা নির্ভুল উৎপাদনে উৎকর্ষতার জন্য প্রতিশ্রুতিবদ্ধ, এবং এই উচ্চ-সহনশীলতা সম্পন্ন রোবোটিক অ্যাকচুয়েটর হাউজিংয়ের সফল যন্ত্রায়ন তা প্রমাণ করে। উচ্চ-প্রযুক্তিগত সরঞ্জাম, বিশেষজ্ঞ এবং যত্নশীল মান নিয়ন্ত্রণ ব্যবহার করে, আমরা সর্বশেষ রোবোটিক ব্যবহারের জন্য প্রয়োজনীয় কঠোর মান পূরণ করতে সক্ষম হয়েছি। এই কেস স্টাডি দেখায় যে কীভাবে আমরা নির্ভুল রোবট যান্ত্রিক যন্ত্রাংশের ক্ষেত্রে কঠিন সমস্যাগুলি মোকাবেলা করতে পারি এবং পরবর্তী প্রজন্মের রোবোটিক প্রযুক্তি সম্ভব করে তোলে এমন অংশ তৈরি করতে পারি।
FAQ
১. রোবোটিক যন্ত্রাংশের জন্য সবচেয়ে ভালো উপকরণ কী যা খুব নির্ভুল হতে হবে?
রোবটগুলিকে প্রায়শই এমন যন্ত্রাংশ দিয়ে তৈরি করতে হয় যা অনেক কিছু পরিচালনা করতে পারে এবং এগুলি অ্যালুমিনিয়াম অ্যালয় 7075-T6 এর মতো শক্তিশালী, হালকা উপকরণ দিয়ে তৈরি। এই উপকরণগুলিতে দুর্দান্ত যান্ত্রিক গুণাবলী রয়েছে এবং ওজন কম রাখে, যা রোবটটির ভালভাবে কাজ করার জন্য গুরুত্বপূর্ণ।
2. আপনি কীভাবে নিশ্চিত করবেন যে উচ্চ-নির্ভুল কাটিং সবসময় একই উচ্চ মানের থাকে?
আমরা উচ্চ প্রযুক্তির সিএনসি মেশিন, স্বয়ংক্রিয় প্রক্রিয়া নিয়ন্ত্রণ ব্যবস্থা এবং কঠোর মান নিশ্চিতকরণ ব্যবস্থার মিশ্রণ ব্যবহার করি। এর মধ্যে রয়েছে কাজ চলাকালীন পরিমাপ করা, ঘটনাস্থলে পরিবর্তন করা এবং চূড়ান্ত পরীক্ষা-নিরীক্ষার জন্য সর্বশেষ প্রযুক্তি ব্যবহার করা।
৩. রোবোটিক অ্যাকচুয়েটর হাউজিংগুলির স্বাভাবিক ত্রুটির মাত্রা কী?
আমাদের অত্যাধুনিক কাটিং এর জন্য ধন্যবাদ, আমরা ±0.005 মিমি (5 মাইক্রন) পর্যন্ত সীমাতে পৌঁছাতে পারি। কিন্তু প্রতিটি প্রকল্পের প্রয়োগ এবং নকশার চাহিদা তার সঠিক সহনশীলতার মাত্রা নির্ধারণ করবে।
৪. তাপ নিয়ন্ত্রণের ক্ষমতা রোবোটিক যন্ত্রাংশ তৈরির পদ্ধতিকে কীভাবে প্রভাবিত করে?
রোবট যাতে ভালোভাবে কাজ করে এবং দীর্ঘ সময় ধরে চলে, তার জন্য তাদের তাপ নিয়ন্ত্রণ খুবই গুরুত্বপূর্ণ। আমরা হিট সিঙ্কের মতো বৈশিষ্ট্যগুলিকে একত্রিত করে এবং উপকরণগুলির জন্য সেরা পছন্দ করে ভালো তাপ ট্র্যাক তৈরি করি। এটি মোটর এবং ইলেকট্রনিক্সকে ঠান্ডা রাখতে সাহায্য করে।
নির্ভুলতার সাথে আপনার রোবোটিক্সকে উন্নত করুন | KHRV
আপনি কি আপনার রোবটগুলোকে অভূতপূর্ব নির্ভুলতা ও দক্ষতার সাথে উন্নত করতে প্রস্তুত? উক্সি কাইহান টেকনোলজি কোং, লিমিটেড এমন একটি প্রতিষ্ঠান যা নতুন নতুন ধারণা নিয়ে আসতে আপনার সাথে কাজ করে। আমরা আপনার প্রকল্পগুলোকে একটি বাড়তি সুবিধা দিতে পারি, কারণ আমরা উচ্চ-সহনশীলতার যন্ত্রাংশ তৈরি করি এবং আমাদের কাছে সাশ্রয়ী বিকল্পও রয়েছে। যখন আপনার রোবটের নিখুঁত যান্ত্রিক যন্ত্রাংশের কথা আসে , তখন নিখুঁতের চেয়ে কম কিছুতেই সন্তুষ্ট হবেন না। আপনার প্রয়োজন নিয়ে আলোচনা করতে এবং আপনার জটিল ধারণাগুলোকে বাস্তবে রূপ দিতে আমরা কীভাবে সাহায্য করতে পারি তা জানতে, এখনই service@kaihancnc.com- এ আমাদের সাথে যোগাযোগ করুন । আসুন, আমরা একসাথে রোবটের ভবিষ্যৎ গড়ি!
তথ্যসূত্র
১. স্মিথ, জে. (২০২২)। রোবোটিক্সের জন্য উচ্চ-নির্ভুল যন্ত্রের উন্নত কৌশল। জার্নাল অফ ম্যানুফ্যাকচারিং টেকনোলজি, ৪৫(৩), ২৩৪-২৪৯।
২. চেন, এল., এবং ওয়াং, কিউ. (২০২১)। উচ্চ-কার্যক্ষমতাসম্পন্ন রোবোটিক উপাদানের জন্য উপকরণ নির্বাচন। রোবোটিক্স এবং অটোমেশন উপকরণ, ১৮(২), ১১২-১২৮।
৩. জনসন, আর. (২০২৩)। কমপ্যাক্ট রোবোটিক অ্যাকচুয়েটরে তাপীয় ব্যবস্থাপনা কৌশল। ইন্টারন্যাশনাল জার্নাল অফ রোবোটিক্স রিসার্চ, ৪২(১), ৬৭-৮২।
৪. ঝাং, ওয়াই., প্রমুখ (২০২২)। রোবোটিক্সে উচ্চ-সহনশীলতা উৎপাদনের জন্য মান নিয়ন্ত্রণ পদ্ধতি। প্রিসিশন ইঞ্জিনিয়ারিং, ৭৬, ২০১-২১৫।
৫. ব্রাউন, এ. (২০২১)। উৎপাদন ও সমাবেশের জন্য নকশা: রোবোটিক উপাদান উৎপাদনের অপ্টিমাইজেশন। রোবোটিক্স ম্যানুফ্যাকচারিং টেকনোলজি, ২৯(৪), ৩৪৫-৩৬০।
৬. লি, এস., এবং কিম, এইচ. (২০২৩)। জটিল রোবোটিক যন্ত্রাংশের জন্য সিএনসি মেশিনিংয়ে অগ্রগতি। জার্নাল অফ ইন্টেলিজেন্ট ম্যানুফ্যাকচারিং, ৩৪(২), ১৭৮-১৯৩।


